
 Personal Account


 Личный Кабинет

安裝精密電子束焊接“ELU-8/0.6”

 详细信息PDF
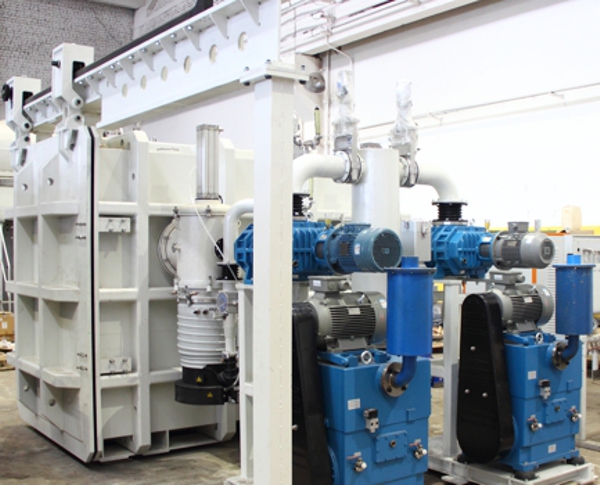
ELU-8/0.6 裝置專為高強度鋼及鎳、鈦、鈮、鉬、銅、鋁基合金產品環形、環形和直縫的精密電子束焊接而設計,這些產品也適用於異種金屬材料。
裝置組成:
- 操作室
- 電子槍操縱器
- 工具機綜合體
- 真空系統
- 氣動系統
- 水冷系統
- 電力線路
- 電源單元
- 操作員工作區
- 工藝員工作區
- 控制系統
操作室
真空室為矩形截面焊接結構。
真空室內設有以下機構及設備:
工具機綜合體;
- 裝載平台;
- 電子槍操縱器;
- 電子槍;
- 具有光學元件防沉積保護裝置的觀測系統單元;
− 腔內照明。
腔體的真空部分由非磁性不銹鋼製成。
腔壁為腔體提供了必要的強度和穩定性,確保其在至少10年的連續運行中不會破壞密封性和幾何尺寸。為了滿足剛度和穩定性的要求,腔壁採用必要的車削或蜂巢結構。
腔體後壁上的法蘭與真空系統相連。腔體頂部的4個照明燈照亮了腔體內部。框架可捲入/捲出,機器組件透過腔體內的導軌安裝在框架上。帶有氣缸的夾具將滑動蓋固定在腔體的側面。
六個檢查孔確保焊接過程易於觀察和目視控制。
腔體和檢查孔的設計為操作員提供了X射線輻射防護。考慮到動力裝置的功率,對舷窗、腔體密封入口、電纜、腔體內部的機械裝置和設備均採取了防噴濺、防X射線和防熱輻射的保護措施。
電子束槍機械手。
電子束槍 (EB) 機械手的設計目的是將電子束 (EB) 相對於焊接產品進行定位,並在焊接過程中移動電子束。
運動馬達直接安裝在機械手單元上,確保在整個速度範圍內在真空環境中穩定運作。
導軌、馬達和齒輪均得到可靠的保護,免受熔融金屬飛濺和蒸氣的侵蝕。
機器組合。
機器組合的參數和配置在設計階段根據具體任務與客戶協商決定。
機器組合是一個傳輸模組,其上交替安裝了兩個旋轉器:一個水平旋轉軸 (HRO) 和一個垂直旋轉軸 (VRO)。
HRO 和 VRO 旋轉器設計用於固定和旋轉焊接零件,並與組裝和焊接設備配合使用,轉速為 0.02 至 6 rpm,並可在整個轉速範圍內平穩調節。
HRO 和 VRO 旋轉器確保焊接部件在整個壓縮力範圍內平穩均勻地旋轉。 HRO 和 VRO 旋轉器的零件均由非磁性材料製成。
VRO 旋轉器配有面板。 HRO 旋轉器上安裝了一個三爪機械卡盤。 HRO 配備一個可拆卸的後旋轉中心,用於軸向壓縮部件。尾座和主軸箱所在的工作台必須具有中心和周邊凹槽,以便它們可以相互移動。
HRO 套件包含兩個支撐滾輪支架,用於使焊接組件的中間部分居中。
運輸模組沿著專用導軌從操作室內拉出。運輸模組固定在操作室內和平台上。
裝載平台。
裝載平台用於將焊接件連同裝配和焊接設備一起裝載和卸載到工具機綜合體上,並組織焊接操作機往返於操作室的運輸運動。
平台設有導軌,導軌是操作室內導軌的延伸。導軌的長度確保焊接操作機能夠完全從操作室中伸出。
平台與真空室剛性連接,以防止導軌在設備運作過程中發生位移。為了確保裝載平台在伸展狀態下的支撐,平台配備了一個帶有導軌的底座,導軌與操作室的導軌位於同一軸線上,並在裝載平台上配備了額外的滾輪。為了確保電子束槍在裝卸產品時的安全,平台的設計確保電子束槍在裝載平台伸出時不會超出操作室的邊界。
滑動蓋。
滑動蓋由不銹鋼製成,週邊帶有加工的凸緣。真空密封件沿著加工表面週邊安裝,位於與腔室法蘭連接處。為了確保工作安全且最大程度地接觸產品,操作室蓋的設計使其能夠垂直於其軸線,不受裝載平台影響,並橫向移動。
支架用於安裝和固定真空室。支架透過地腳螺栓固定在基礎上。支架為焊接結構。
軌道由兩段相互連接的部分組成,用於安裝和沿著滑動蓋的導軌移動。軌道部分由兩根方形型材製成的縱向管道組成,透過相同的管道相互連接,導軌安裝在型材管道的頂部。
服務平台及其圍欄的長度根據操作室的長度而定。
真空系統
真空系統用於在腔室內產生真空度為 1 * 10-4 mm Hg(1.3 * 10-2 Pa)的真空,並由三條管線組成:預真空管線和兩條高真空管線。預真空抽氣由機械真空幫浦執行。透過蒸汽油擴散泵將腔室內的真空度抽至 1 * 10-4 mm Hg。透過使用渦輪分子泵浦抽氣,電子束槍中的真空度達到 5 * 10-5 mm Hg(6.6 * 10-3 Pa)。真空系統的閥門配有氣缸。腔室中的真空度由寬範圍真空計控制。真空系統由中央操作面板控制,有自動和手動模式。為防止油蒸氣進入腔室,在擴散泵前安裝了水冷式阱。前級真空幫浦的排氣透過油分離器進行。
氣動系統。
氣動系統用於向門夾氣缸以及裝置真空系統的閥門和擋板氣缸提供壓縮空氣。真空系統的運作由位於真空閥氣缸上的氣動分配器控制。滑動蓋的夾緊和擠壓也透過氣動分配器進行。空氣製備裝置用於製備壓縮空氣。
水冷系統。
裝置的水冷系統獨立運行,與用於冷卻真空幫浦、捕集器和電子束槍的工業冷卻器(冷水機組)隔離。冷卻液透過配備溫度感測器、水流量感測器和壓力感測器的壓力排水歧管進行分配。當排水管無水時,會發出警報訊號。
必須使用蒸餾水或特殊水作為冷卻劑,以防止冷卻裝置夾套和通道壁上積鹽和腐蝕。
電氣線路。
內部電氣線路透過密封導線為工具機執行機構、電子束槍的驅動器以及運動機構的微動開關供電。
外部電氣線路用於為電源、控制櫃、滑蓋馬達、真空和氣動系統元件供電,並為控制面板、微動開關以及水冷和照明系統元件供電。電氣線路使用屏蔽電纜、保護盒和電纜槽。
電源單元。
此技術綜合體包含一個電源單元,該單元由以下部分組成:
- 附 LaB6 製成的間接加熱陰極的電子束槍;
- 渦輪分子幫浦;
- 60 kV、40 kW 高壓電源;
- 控制架;
- 視訊監控設備。
操作員工作區。
操作員工作區配備一個可沿著腔室移動的控制面板,操作員可以在操作面板的同時透過舷窗進行觀察。
控制面板包含控制系統的控制面板、操作員面板以及視訊監控系統監視器。
操作員面板包含控制器和指示器,用於控制機械和真空系統的執行器、電子束單元的主要參數、設定單元的控制模式等。
操作員面板的螢幕上包含一個視訊監視器,顯示製程流程的當前階段、控制系統的運作模式、主要監控參數、緊急訊息等。
焊接區域的影像顯示在視訊監控系統監視器的螢幕上。
靠近操作室滑動門的位置還設有一個遙控器,用於控製腔室門、運輸模組在腔室和裝載平台之間的移動以及焊接機械手和電子束焊接機械手的調節運動。
該單元可透過維護平台進行維護。
工藝師工作台。
製程師工作台包括一張配備個人電腦、印表機和顯示器的工作台,用於編制和編輯程式、記錄焊接過程以及分析受控焊接參數的波形圖。
製程師工作台可直接位於製程綜合大樓旁或獨立房間內(距離不超過50公尺)。
自動電子束製程綜合體 (CS AELTC) 的控制系統。
控制系統用於控制:
- 真空系統;
- 機械系統;
- 電子束單元;
模式:
- 手動控制(調節);
- 根據給定程序自動控制;
本單元由操作員工作台控制。
控制系統確保自動調節聚焦精度。
焊接區域監控系統。
焊接區域可透過觀察窗和視訊監視器直接監控。
監控系統有兩種類型:
- 基於攝影機成像的系統;
- 一種基於影像創建的系統,透過使用電子束掃描接頭區域並同步記錄來自二次電子收集器的訊號。
基於攝影機的系統可確保:
− 在調整接頭或焊接後檢查焊接時,視訊監視器螢幕上的焊接區域影像清晰;
− 螢幕上的影像大小可調整 2 至 10 倍,以便將光束精確調整到焊接部件的接頭位置,並對焊接現場進行全景檢查;
− 可靠地保護攝影機的光學通道,使其免受焊接過程中金屬蒸發時外部照明、噴濺和飛濺的影響;
− 透過製程系統的控制面板控制攝影機。
基於二次電子的系統是電源供應器的一部分,稱為視訊控制裝置 (VCD)。
接頭搜尋系統確保光束與焊接部件的接頭對準。
接頭軌跡以半自動方式記錄:
1. 操作員手動將光束(探頭電流值約為 0.2-1 mA)沿著整個接頭軌跡在多個點上對準接頭,具體點數在控製程序中指定。
2. 光束與接頭軌跡的對準可以透過偏轉光束或移動焊槍機械手來實現。
3. 控制系統記憶體中會產生一個表格,其中包含所需的光束或機械手偏轉值,用於在接頭軌跡上的指定點將光束與接頭對準。
記錄軌跡後,焊接控製程序會在定位焊接、焊接、外觀焊接等階段進行處理,並自動將光束與先前定義的接頭軌跡對準。
此方法適用於焊接過程中接頭軌跡變形不超過 0.3 毫米的組件。
聚焦點決定係統透過二次(反射)電子自動調整聚焦點。
控製程式執行監控結果記錄系統。
目標是為特定組件建立焊接製程護照-一個電子文件(文件),用於記錄控製程序執行期間執行的焊接製程參數。
護照可用於確定所執行的工藝是否符合標準(已批准)焊接工藝。
該系統基於程式執行監控期間獲得的數據。
控製程序執行完成後,控制系統將監控資料傳輸到技術人員工作場所的個人電腦。
操作員列印出該組件的焊接工藝護照,其中註明了程序、組件、操作員、數控系統 (CNC)、日期和記錄開始時間等標識。
以下資訊必須註冊:
- 焊接電流(電子束電流);
- 加速電壓值;
- 聚焦線圈電流;
- 焊接室和焊槍的真空度值。
文件的最終格式及其提供的資料量由系統試運行期間與「客戶」協商決定。
主要技術特點
真空室工作容積,m3
11,6
腔體內部尺寸(長*寬*高),mm
3100*1700*2200
功耗,千瓦
120
水平軸旋轉機械手負載能力,kg
1000
垂直軸旋轉機械手的負載能力,kg
1000
水平旋轉軸焊接產品尺寸(Ø*D),mm
(40 - 400)*1500
垂直旋轉軸(垂直焊槍位置)的機械手上焊接產品的尺寸(Ø*D),mm
(≤400)*(≤500)
垂直旋轉軸(水平焊槍位置)的機械手上焊接產品的尺寸(Ø*D),mm
(≤300)*(≤500)
腔室內的工作壓力,Pa (mm Hg)
1.3*10-2 (1*10-4)
電子束槍的工作壓力,Pa (mm Hg)
6.6*10-3 (5*10-5)
重複抽氣期間真空室和電子束槍達到工作壓力的時間,minutes
30
連接區域的可視化
視訊監控裝置
梁與接頭的組合方法
逐點記錄軌跡,然後透過偏轉光束或移動槍自動將光束與關節對齊
安裝外形尺寸(長*寬*高),mm
10700*6750*3000
電子束電流範圍,mA
1 - 660
加速電壓不穩定性,%
±0.5
聚焦鏡電流不穩定性,%
±0.05
聚焦電流範圍,mA
400 - 1000
噴槍與工件之間的距離,mm
50 - 259
偏轉系統沿 X-X 和 Y-Y 軸的最大偏轉角度,°
±7
設備最大功耗,kVA
120
電子束槍加速電壓,kV
60
生成的圖像大小,像素
256*256
產品觀察區域的尺寸,從 EB 槍下緣到產物的距離,mm
20*20
三相供電網路額定電壓 50 Hz, V
400
焊接機械手移動的受控座標
1(A 或 C)
電子槍移動機械手的受控移動座標
3(x、y、z)
同時控制座標數
4(X、Y、Z、A 或 C)
電子槍機械手縱向移動量(X),mm
1200
電子槍機械手臂橫向移動幅度(Y),mm
400
電子槍機械手垂直移動(Z),mm
800 800
電子槍機械手的移動,調整旋轉(XZ),°
0 – 90
详细信息PDF
Submit an inquiry
Прошлое
Настоящее
Будущее